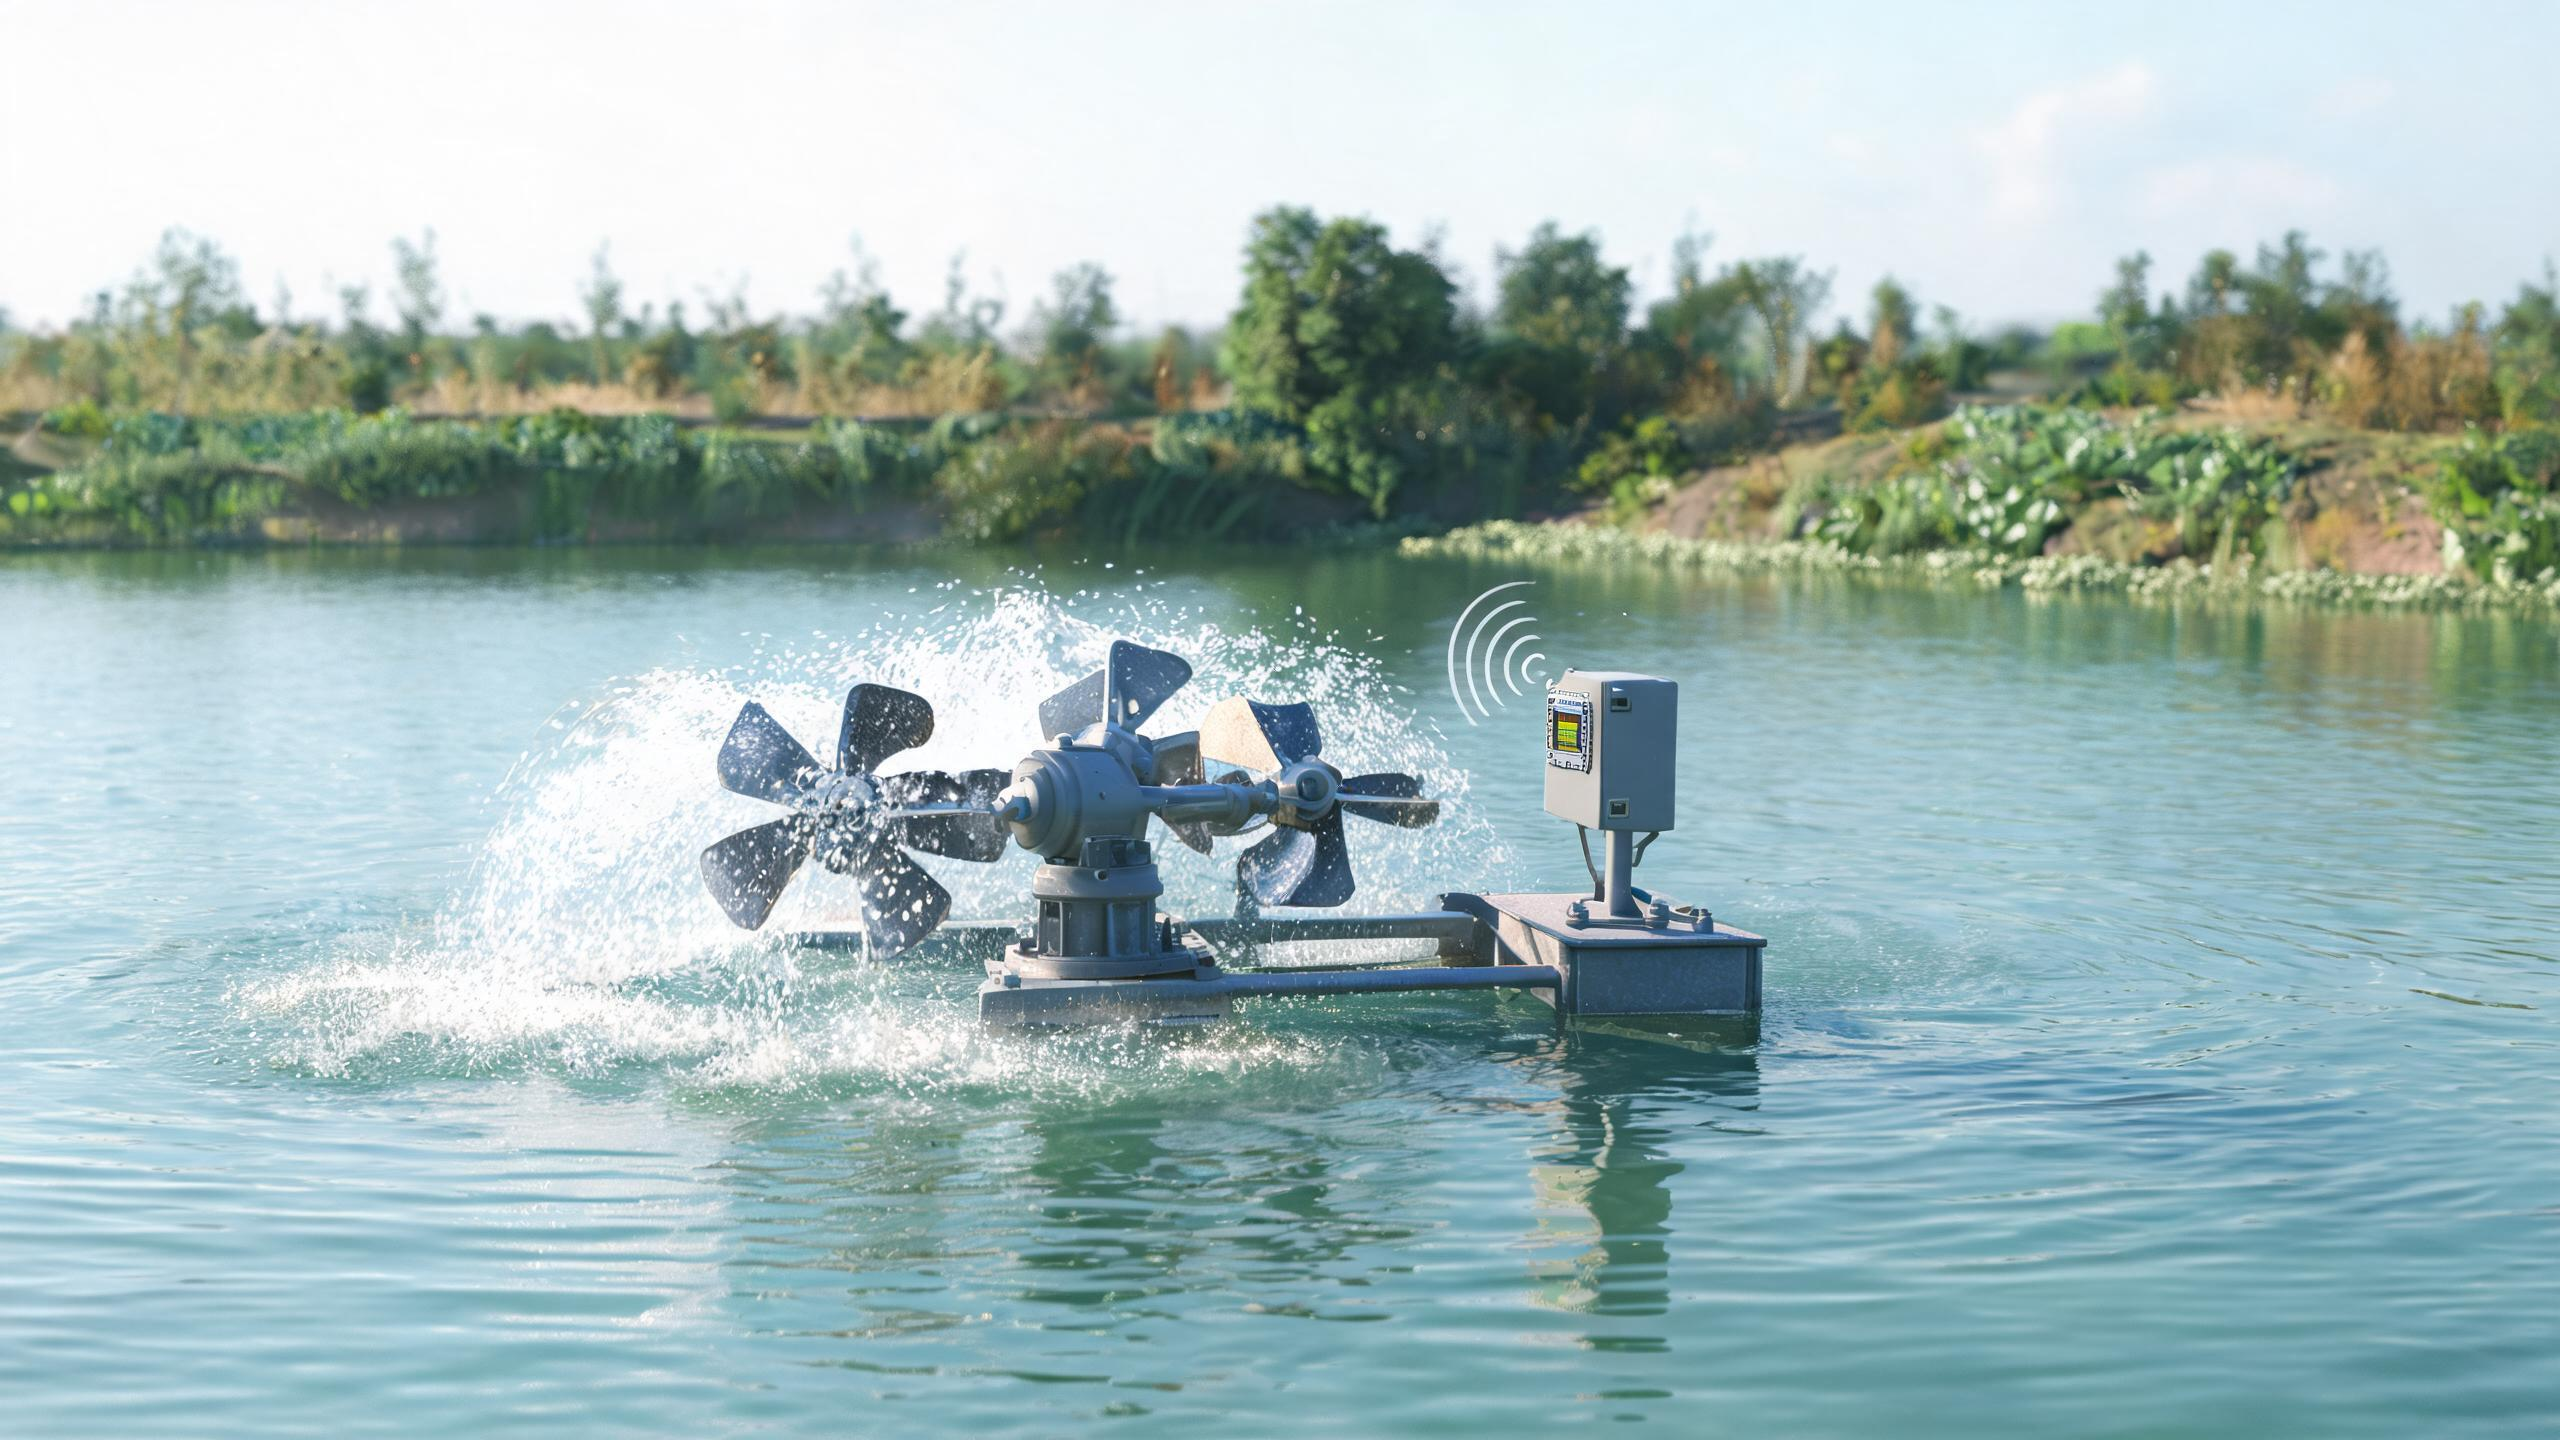
增氧机是水产养殖里少数“停机即损失”的设备。它分布在水面、塘口偏远、市电条件参差,人工巡塘成本高,夜间和恶劣天气又恰恰是风险最集中的时段。因此,增氧机联网要解决的核心问题并不是“能不能连上网”,而是远程启停的指令是否真正落地、故障发生时能否第一时间被识别并推送、以及网络中断时设备能不能自我保护。
一、远程管控链路由哪几段组成
一条完整的增氧机远程管控链路,通常由四段构成:
感知段:采集溶氧、电流、电压、运行状态等工况信号,用于判断设备是在正常运行、空转还是停机。
传输段:由4G Cat.1通信模组与物联网卡组成,负责把工况数据上行,把启停指令下行。
执行段:由继电器或接触器接收控制信号,完成增氧机的实际通电与断电。
平台段:承载设备列表、指令下发、状态回传、告警推送与连接状态管理。
四段中任何一段缺失,都会让“远程启停”退化成一次没有回执的单向操作。设备厂商在设计时,建议把执行结果回读作为必需项:下发开启指令后,必须通过电流或运行状态反馈确认设备真的转起来了,而不是仅仅确认指令已发出。
二、模组路径怎么选:AT指令还是模组侧承载业务
增氧机控制器的逻辑并不复杂,但对稳定性和开发周期要求高。常见的两条路径是:
其一,AT指令路径。 控制器主控负责业务逻辑,通信模组负责联网与数据收发。这类方案开发门槛低、验证快,适合已有成熟主控的增氧机产品。可参考 ML307N-EL 4G Cat.1 通信模组,其定位正是面向轻量数据采集类项目,支持 AT 指令、透明传输与快速验证。
其二,OpenCPU 路径。 把设备控制和协议适配放到模组侧完成,减少一颗主控,整机成本与体积更容易控制。可参考 ML307N-EC 4G Cat.1 通信模组,适合需要在模组侧承载业务逻辑与设备控制的联网终端。
若增氧机控制器同时要接入多路外设接口、兼顾本地显示或扩展采集,也可以选择接口更丰富的 4G Cat.1 模组,例如面向联网控制器、工业终端和数据上报设备的 ML307Y 4G Cat.1 通信模组。选型的关键不是型号堆叠,而是先明确“主控负责什么、模组负责什么”,再决定用哪条路径。
三、故障告警:先定义故障,再定义上报
告警做不好,往往是因为“故障”这个词没有被拆开。对增氧机而言,至少应区分三类:
设备失联告警。 设备长时间没有心跳上报,无论原因是什么,都应先按失联处理。这是覆盖网络、供电、设备本体三类问题的兜底项。
运行异常告警。 通过电流、电压等电气量判断缺相、过流、堵转或异常停机,这类告警需要设备侧具备本地判断能力,避免完全依赖平台侧计算。
状态不符告警。 平台下发了开启指令,但回读状态仍为停机或电流为零,说明指令未真正执行,属于最高优先级的告警。
告警设计还要处理“重复”和“风暴”问题:同一故障在短时间内反复触发时,应做去重与分级,避免把真正需要处置的信息淹没。告警的最终去向应明确到人,并保留处置记录。
四、供电与卡体形态:水面环境的可靠性设计
塘口环境的两个现实条件是:潮湿多尘、振动与温差明显;供电不稳定,市电波动或临时断电并不罕见。这直接影响联网部分的设计:
卡体形态。 插拔式卡座在长期振动和潮气环境下存在接触不良风险。对于量产机型或密封结构设备,可采用 国内贴片式物联网卡(MFF2),将卡片直接焊接在设备主板上,减少卡座空间与接触故障。
天线与结构。 天线尽量远离金属壳体和电源回路,线缆走向与防水结构一并考虑,避免“网络没问题但信号进不来”。
供电与后备。 建议在设备侧预留后备供电或低功耗策略,使设备在断电后仍能上报一次断电事件,而不是静默离线。对于只做周期上报的场景,也可评估低功耗窄带模组的适用性。
网络侧则建议选择面向企业设备联网的国内 4G 物联网卡,详见 国内 4G 物联网卡,围绕定位、采集与工业连接等常见场景做了适配,便于批量部署与统一管理。
五、失联应急:断网时增氧机不能停
这是水产养殖场景与普通工业采集场景最大的差别:增氧机不能因为“网络不好”而停止工作。 因此远程管控必须与本地控制并存:
本地闭环优先。 溶氧过低自动开机、定时启停等基础策略应固化在设备本地,网络只承担远程干预与状态上报。
断网缓存续传。 断网期间的数据先本地存储,恢复后按序补传,避免出现数据缺口。
离线判定与兜底。 明确心跳周期与离线判定阈值,离线后按预案处理;同时保留现场手动操作入口,确保任何情况下都有人可以直接干预。
上线自愈。 设备恢复供电或网络后应能自动重连、自动补报,无需现场重新配置。
把这五点落实到产品定义里,远程启停才不是一个“演示功能”,而是可以交付给养殖端长期使用的运维能力。
常见问题(FAQ)
Q1:增氧机联网应该选4G还是5G物联网卡? 增氧机的业务以状态上报、指令下发和告警推送为主,数据量小、实时性要求可控,通常4G Cat.1 已能满足需求。只有当设备同时承担高清视频回传、多路并发等对带宽和时延有更高要求的业务时,才需要评估 5G 物联网卡。选型的起点应是业务数据特征,而不是制式本身。
Q2:远程启停指令下发成功,但设备没动作,常见原因有哪些? 常见原因包括:执行回路(继电器、接触器)未正常吸合;设备侧没有对执行结果做回读,导致“指令成功”与“设备运行”被混为一谈;供电异常使设备实际处于断电状态;以及设备离线期间指令未被缓存。建议把状态回读、离线指令缓存和告警联动一并纳入设计。
Q3:贴片式物联网卡和插拔式卡应该怎么选? 密封结构、量产机型、长期振动或高湿环境,优先考虑贴片式卡体,可减少卡座接触故障与现场维护;需要保留现场换卡灵活性、批量较小的机型,可沿用插拔式方案。两种形态对应的选型逻辑不同,建议在结构设计阶段就确定。
Q4:设备断网后,远程还能控制增氧机吗? 不能。断网期间远程通道失效,此时应依赖设备本地的控制策略(如溶氧阈值、定时启停)维持基本运行,并在网络恢复后补传数据、同步状态。因此增氧机联网的正确形态是“本地闭环 + 远程干预”,而不是把控制权完全交给网络。
结语
增氧机联网的难点不在联网本身,而在工况、供电与失联三件事上的工程取舍。设备厂商在规划远程启停与故障告警能力时,建议按“本地闭环优先、远程干预其次、告警分级兜底”的顺序定义产品,再据此选择通信模组路径与物联网卡形态,让联网能力真正转化为可交付的运维价值。